Desenvolvimento Organizacional
Engenharia de Produção e Operações
Sumário executivoSidebots em resumo: Sidebot é um tipo de robô capaz de trabalhar em velocidades maiores, como os robôs cercados, e reduzir a velocidade a níveis seguros quando uma pessoa se aproxima, como os cobots. Assim, combina o melhor das duas realidades. Além disso, o termo vem da mistura de sidekick com robô e foi cunhado por Enrique Luis Sardi.
Certamente você já ouviu falar sobre robôs, cujo termo tem origem há mais de 100 anos! Além disso, você já deve ter visto como eles evoluíram e operam nos mais diferentes ambientes… muitos deles ainda cercados, por segurança.
Também já deve conhecer os COBOTS, os robôs colaborativos que, há alguns anos, foram desenvolvidos com tecnologia que permite que os mesmos operem com segurança, junto aos operadores e sem a necessidade de áreas cercadas.
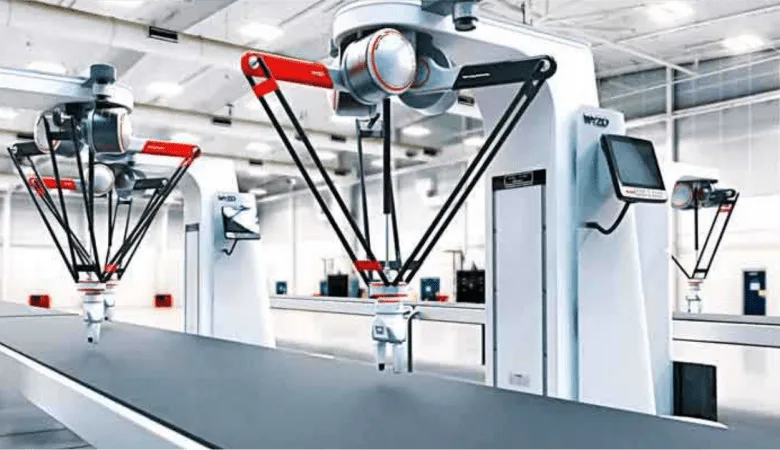
E, é exatamente neste contexto que observamos surgir um novo termo, “SIDEBOT”, utilizado para definir um tipo de robô capaz de trabalhar em maiores velocidades (como geralmente operam os robôs cercados) e, na medida que uma pessoa se aproxima, reduzir as mesmas para níveis mais seguros (como operam os cobots). Ou seja, o “SIDEBOT” combina os aspectos positivos de cada uma das duas realidades.
Por exemplo: há anos, as soluções “Pick and Place” (vide vídeo AQUI) têm sido utilizadas para manipulação automática de itens individuais, por exemplo, pegando e embalando produtos.
O termo “SIDEBOT” foi cunhado e definido inicialmente pelo amigo Enrique Luis Sardi, um especialista em design estratégico, na Itália, da SARDI Strategic Design.
Este termo, agora, tem sido mais popularizado a partir da solução “Pick and Place” da WYZO, como pode ser acessada AQUI.
A ideia do termo “SIDEBOT” vem da mistura das expressões “SIDEKICK”* com ROBÔ.
*”SIDEKICK”: é uma expressão que se refere a um parceiro ou colega próximo que geralmente é considerado o braço direito e “subordinado” àquele que acompanha (ex.: o Robin é o “sidekick” do Batman).
Este “SIDEBOT” é um robô industrial, desenvolvido em 2018 por uma equipe formada por especialistas em robôs da equipe WYZO em conjunto com especialistas em design de equipamentos industriais da equipe SARDI.
Os “SIDEBOTS”, como toda tecnologia, poderão abrir novas fronteiras na Intralogística, pois foram projetados para:
1. serem capazes de interagir com humanos dentro de um mesmo espaço comum e;
2. realizar tarefas repetitivas e complexas, em alta velocidade, quando os humanos estão afastados.
Isso acontece graças aos sensores, à inteligência artificial e aos outros diversos recursos de design, tais como: materiais leves, bordas arredondadas, etc.
Vale destacar que, independentemente do termo “SIDEBOT” se consolidar ou não, este movimento de transformação já foi iniciado há anos pelos cobots, que o IMAM também apresenta em seus diferentes programas de formação.
Hoje, a Federação Internacional de Robótica (IFR) reconhece dois grandes tipos de robôs:
1. Robôs Industriais usados em automação em um ambiente industrial;
2. Robôs de Serviço para uso doméstico e profissional.
Nesta categoria dos robôs de serviço incluem-se os COBOTS, concebidos para trabalharem de forma segura ao lado de pessoas. E vale aqui destacar que a solução da WYZO (“sidebot”) chama a atenção também por ser 230V e não trifásico o que, de fato, permite que você opere com um deles até em sua casa.
A IFR define quatro tipos de aplicações de manufatura colaborativa:
1. Coexistência: humanos e robôs trabalham lado a lado, mas sem espaço de trabalho compartilhado;
2. Colaboração sequencial: humanos e robôs compartilham todo ou parte de um espaço de trabalho, mas não trabalham em uma peça ou máquina ao mesmo tempo;
3. Cooperação: robôs e humanos trabalham na mesma peça ou máquina ao mesmo tempo, e ambos estão em movimento;
4. Colaboração responsiva: o robô responde em tempo real ao movimento do humano.
Hoje, na maioria das aplicações industriais, robôs e humanos compartilham o mesmo espaço, mas realizam tarefas de forma independente ou sequencial (Coexistência ou Colaboração Sequencial), sendo que a Cooperação ou Colaboração Responsiva são atualmente muito menos comuns.
Fica aqui, portanto, conceitos e soluções que provocam reflexões e “insights” que certamente impactarão as operações.
Saiba mais acessando:
Vamos em frente!
Em resumo, a comparação feita no post:
| Tipo | Como opera |
|---|---|
| Robôs cercados | Operam em maiores velocidades, em áreas cercadas por segurança |
| Cobots | Robôs colaborativos que operam com segurança junto aos operadores, sem áreas cercadas |
| Sidebots | Trabalham em alta velocidade e reduzem a velocidade quando uma pessoa se aproxima |
Sidebot é um tipo de robô capaz de trabalhar em altas velocidades, como os robôs cercados, e de reduzi-las a níveis seguros quando uma pessoa se aproxima, como os cobots. Ou seja, combina os aspectos positivos das duas realidades. Isso é possível graças a sensores, inteligência artificial e recursos de design como materiais leves e bordas arredondadas.
O termo foi cunhado por Enrique Luis Sardi, especialista em design estratégico na Itália, e vem da mistura de sidekick, parceiro próximo considerado braço direito, com robô. O sidebot da WYZO, uma solução de pick and place, foi desenvolvido em 2018 por especialistas da WYZO e da SARDI.
O cobot é um robô colaborativo feito para operar com segurança junto às pessoas, sem áreas cercadas. O sidebot vai além: interage com humanos no mesmo espaço, mas realiza tarefas repetitivas e complexas em alta velocidade quando eles estão afastados. Segundo o autor, essa transformação já tinha sido iniciada pelos cobots.
A Federação Internacional de Robótica reconhece dois grandes tipos: robôs industriais, usados em automação no ambiente industrial, e robôs de serviço, para uso doméstico e profissional. Os cobots, concebidos para trabalhar de forma segura ao lado de pessoas, entram na categoria dos robôs de serviço, segundo o post.
São quatro: coexistência, colaboração sequencial, cooperação e colaboração responsiva, em que o robô responde em tempo real ao movimento do humano. Segundo o post, a maioria das aplicações industriais hoje fica na coexistência ou na colaboração sequencial, e as outras duas ainda são muito menos comuns.
Desenvolvimento Organizacional
Desenvolvimento Organizacional
Desenvolvimento Organizacional
O IMAM leva você mais longe!
Acompanhe aqui as principais tendências da área de capacitação profissional, logística e supply chain.